
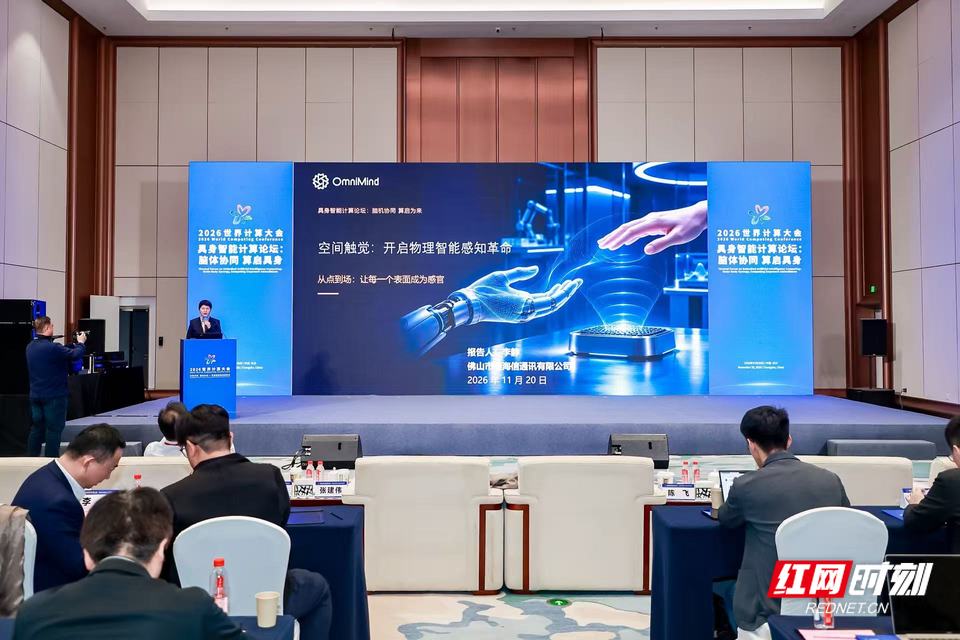
论坛现场
红网时刻新闻记者 王杨 张必闻 长沙报道
“机器人眼下最缺的,不是算力,而是一层能‘摸’到世界的皮肤。”11月20日,2026世界计算大会在长沙开幕,在具身智能计算论坛上,佛山市粤海信通讯有限公司董事长李静以《空间触觉:开启物理智能感知革命》为题,分享了空间触觉技术体系与产业化路径,为具身智能感知层发展提供了一种新范式。
人类的视觉、听觉、嗅觉、味觉都已通过技术工具实现外延,唯独触觉仍受限于人体生理边界。那么,机器人要走进真实作业场景,缺的到底是什么?
李静分析:“当前主流触觉方案多停留在压阻、电容、光学等‘点/面片式’接触采样阶段,存在覆盖范围有限、布线复杂度高、非接触感知能力缺失等瓶颈,已成为制约具身智能进入真实作业场景的关键短板。”
痛点摆在那里,解法是什么?
李静在演讲中提出“从点采样到场重建”的技术理念,引发与会嘉宾关注。
针对行业瓶颈,粤海信创新性提出“空间触觉”技术路线,以可编程光电超材料为核心基础,将离散的单点触觉采样升级为连续三维物理场重建。
传统触觉传感器回答的是“是否触碰、力度多大”,空间触觉要回答的却是“谁在附近、距离多远、材质如何、硬度几何”的全域场感知。
“这个技术理念在空间维度上,从指尖单点延伸至整个物理空间;在时间维度上,从接触瞬间前置到接近阶段;在信息维度上,从单一力值拓展为全场状态重建。”李静说。
这套技术理念如何落地?
李静在论坛现场展示了公司的核心产品——光电皮肤。
“这个皮肤有四层核心能力:接触层实现压力、剪切、纹理等精细接触感知;近场层支持非接触式距离、材质与形状识别;远程层可将整片场信息编码回传至远端;可视化层通过应力发光实现受力位置直观反馈。”李静说。
四层能力集成于同一张共形柔性表面,兼具感知与通信双重功能,实现“外壳表面本身就是传感器”。
这项技术可应用于人形机器人、协作机械臂、低空飞行器等产品和管廊巡检等场景。
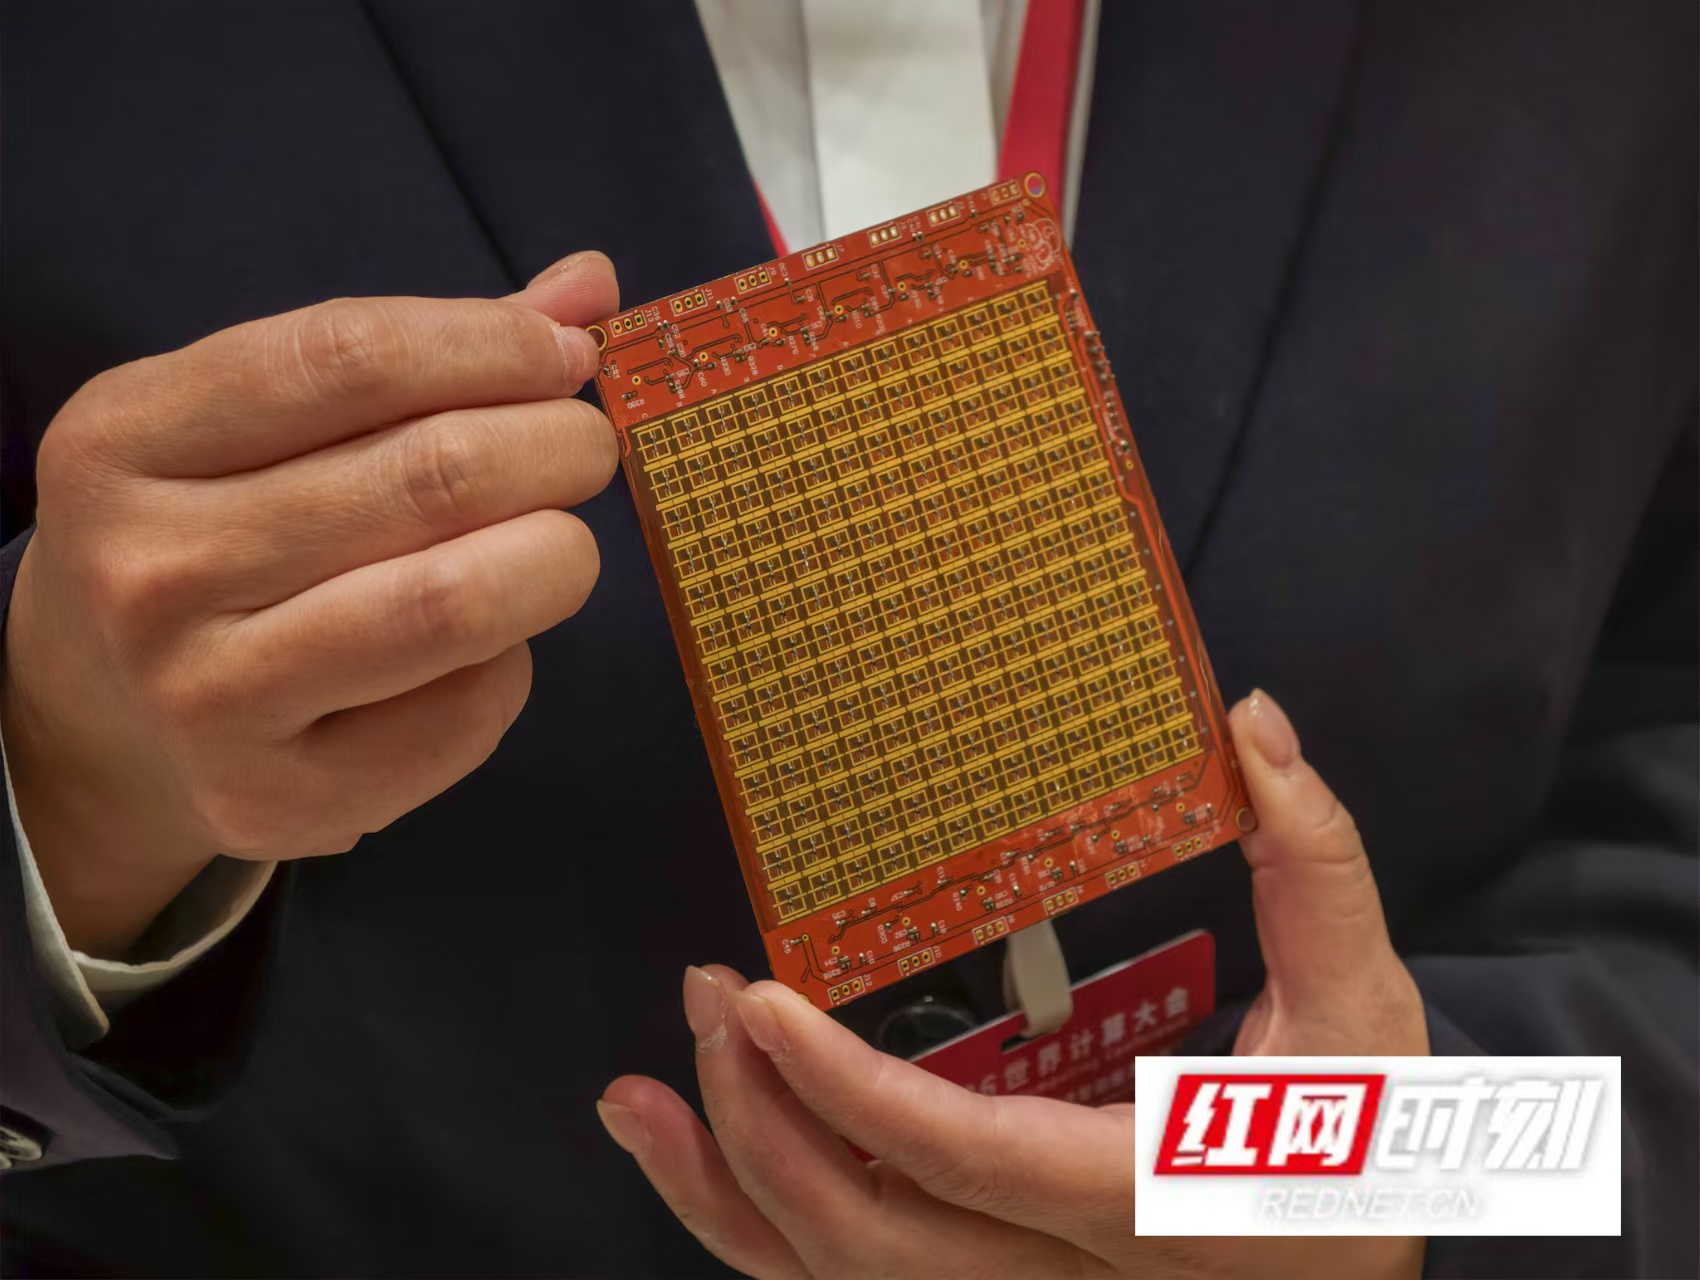
李静在论坛现场展示的光电皮肤。
触觉对机器人而言,究竟意味着什么?
李静给出的判断是:“触觉正从机器人的‘可选配置’转变为进入真实作业场景的‘必备能力’。”
为此,粤海信将持续深耕空间触觉赛道,联合整机厂商、高校与行业组织推动触觉场标准体系建设,开放驱动与读出接口赋能生态伙伴,共同推进触觉技术从实验室走向规模化商用。
作为通信与超材料领域的创新企业,粤海信一路走来靠的是技术自主研发,“这是我们首次亮相世界计算大会,一方面想展示企业技术实力,另一方面也希望能在湖南找到合作伙伴。”李静说。
 下载时刻客户端浏览更多新闻